

溶接は産業製造業の中でも、特に「経験に頼る」作業の一つと言える。
ベテラン作業者はアークの安定度、スパッタの大きさ、溶接ビードの成形状況を目視で確認し、電流の安定性を判断してきた。この経験に基づく手法は半世紀にわたり活用されてきた。だがデジタル化溶接電源が普及するにつれ、電流センサによるリアルタイムデータという、より高精度な判断基準が登場した。
問題は、中低級クラスの溶接機の多くで採用されている電流検出方式は、精度が不足しているか、応答速度が遅く、「デジタル化」に対応できない点にある。本稿では溶接機電源における電流検出の課題、そして地味なセンサパラメータがいかに溶接ビード品質を左右するかを解説する。
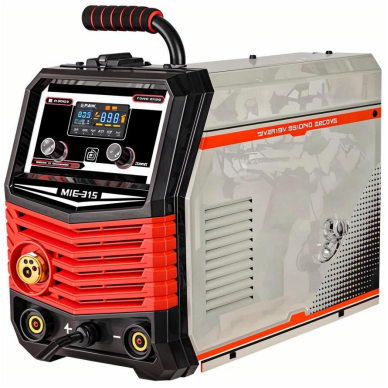
直感に反する事実として、溶接エンジニアが最も重視するパラメータは「平均電流」ではなく、電流の過渡的な変化である。
最も一般的なMIG/MAGガスシールド溶接を例に挙げる。安定した短絡アーク溶接において、ワイヤが溶融し溶滴が形成・落下し、再アークが発生するまでの一連のサイクルは数ミリ秒で完了し、電流の急激なピークと低下が発生する。具体的な数値を挙げると、電流が100Aから300Aへ変化し変動幅が200A、立ち上がり時間が1msの場合、平均di/dtは約200A/msとなる。高負荷溶接プロセスでは電流立ち上がりがさらに急峻となり、di/dtは500A/msを超えることもある。
このときセンサの応答時間が、電流ピークを検知できるか否かを分ける。AR4V仕様書に記載されている90%IPN時の応答時間3.5μsに注意する必要がある。これはセンサが定格電流付近の大信号における応答特性であり、小信号環境での動的特性は異なる可能性がある。この数値は参考上限値であり、選定時には制御ループの帯域幅を考慮しマージンを確保すべきである。
応答速度の速いセンサがあれば、制御ループは溶滴遷移ごとの電流ピークを確実に捉え、ワイヤ送給速度、アーク長、パルスパラメータを調整可能となり、スパッタ量、溶け込み深さ、溶接ビードの成形が改善される。電流センサの応答速度が不足している場合、デジタル溶接制御システムは目の不自由な状態となる。
溶接機稼働時のdi/dtは非常に大きくなる。代表的なMIG/MAG溶接の例では、電流が100Aから300Aへ200A変動し、立ち上がり時間が1msの場合、平均di/dtは約200A/ms、より高強度な溶接プロセスでは立ち上がりが急峻になりdi/dtが500A/msを超える。
これにより電流センサの応答時間に厳しい要求が課される。応答時間の長いセンサは、平滑化された信号を測定することになり、波形の細かい情報が失われ、制御システムへのフィードバックに遅延が生じる。
応答時間は帯域幅と直接的に関連する。芯森電子のAR4Vシリーズオープンループホールセンサを例に挙げると、‑3dB帯域幅が240kHz、応答時間は約3.5μsであり、ミリ秒、さらにはサブミリ秒レベルの電流変化を捉えられる。ここで設計上の注意点として、オープンループホールの帯域幅は小信号交流帯域幅であり、大電流ステップ入力時の実応答時間とは異なる。実際のクローズドループ制御では、センサと電力回路によりサンプリング‑制御遅延チェーンが形成される。センサ応答3.5μsに加え、ADCサンプリング遅延、MCU演算時間、IGBT駆動遅延を合計すると、全体のリンク遅延は20μs~50μsに達する可能性がある。そのためAR4Vの240kHz帯域幅はサンプリング‑制御‑電力リンクの一部に過ぎず、単体でシステムのクローズドループ帯域幅の上限を決定するわけではない。制御ループ周波数を10kHz以上(応答時間<100μs)にしたい場合は、センサ、ADC、MCU、IGBTを含めた全体のリンク遅延の配分を検討する必要がある。
溶接現場で見落とされがちな課題が強磁場ノイズである。
大電流溶接時、溶接トーチ周辺の空間磁界強度は数百ガウスに達する。オープンループホールセンサの出力は外部磁界の影響を受け誤差が発生する。特にセンサが導体の真上に配置されておらず取り付け角度にずれがある場合、この誤差は予測が難しくなる。
AR4Vの仕様書には「外部磁界の影響を回避すべき領域」が記載されているだけで、明確な外部磁界耐性の数値は定められていない。強磁場環境で使用する場合、選定時に2点に留意する。1つ目は測定対象の導体をセンサの穴の中心に配置し、外部磁界の結合を抑えること。2つ目は取り付け位置を溶接トーチや大電流ブスバーから離すこと。シールドケースを追加するよりも、干渉源との距離を確保する方が効果的な場合が多い。鋼製シールドケースは商用周波数・低周波磁界(溶接電流とその高調波)に対するシールド効果が低く、鋼製ケース自体が磁気飽和し渦電流損失を引き起こすため、主要なノイズ対策としては使用できない。磁界環境が極めて過酷な状況では、クローズドループホールセンサまたはフラックスゲートセンサが耐ノイズ性の面で構造上のメリットを持つ。
溶接機は恒温環境で動作するわけではない。夏場の工場内は40℃を超え、北方の工場では冬場に‑10℃を下回ることもある。さらに溶接トーチと溶接電源自体が動作時に発熱する。AR4V仕様書では一次側ブスバーの許容最高温度は100℃と定められている。センサを溶接トーチケーブル付近や電源内部のパワーデバイス近傍に実装すると、温度が100℃の制限値に近づき、あるいは超える可能性がある。この場合はセンサを過熱領域に実装しない、またはセンサと発熱源の間に断熱対策を施す必要がある。
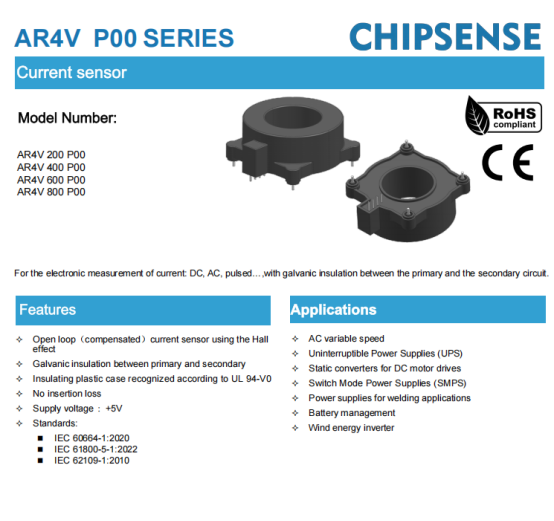
AR4Vを実際の溶接電源に組み込む際、仕様書に明記されていない信号チェーン上の課題が存在する。いずれの課題も測定精度に悪影響を及ぼす。
AR4Vの出力範囲はVREF±1.25V、つまり1.25V~3.75V(VREF=2.5V)であり、2.5Vを中心に対称な出力構成となっている。
だが現在主流の溶接制御MCU(STM32F4、GD32E103シリーズなど)のADC参照電圧は通常3.3Vである。AR4Vの最大出力3.75Vは3.3Vを超えているため、そのまま接続するとADCの入力範囲を超過してしまう。
解決策は2通り存在する。 方式A:分圧抵抗 センサ出力とADC入力の間に分圧抵抗を挿入し、3.75Vを3.3V以内に減衰させる。ただしS/N比が低下するデメリットがある。例えば3.75Vを3.0Vに減衰(減衰比約0.8)した場合、12bitADCの1LSBに対応する電流分解能も1.25倍悪化する。
方式B:5V参照に対応した外部ADCを使用 STM32F4、GD32などの汎用MCUのVREF+はVDDA(通常最大3.6V)を超えられないため、内蔵ADCで5V参照を直接使用することはできない。減衰なしでフルレンジ3.75Vを取得したい場合、5V入力範囲に対応した外部ADCチップ(AVDD=5Vに設定可能なSAR ADCなど)を選定する、またはレベルシフト回路や分圧後にオペアンプバッファを追加し3.3VADCに接続する。
いずれの方式においても注意点がある。AR4VのマニュアルはVREF=2.5Vの内部参照、VOUT=VREF±1.25Vの出力構造を記載しているが、出力が供給電圧に比例する(レシオメトリック)仕様かは明記されていない。そのため5V供給電圧の変動がVOUTにどのように影響するかは実測で確認する必要があり、レシオメトリックモデルで安易に扱ってはならない。保守的に考え、センサの電源は安定したLDOから供給し、パワーデバイスと電源ラインを共有しないことが推奨される。
エンジニアは選定時に「±1%精度」という数値に注目しがちだが、仕様書の重要な注記に「精度±1% of IPN、VOEを含まない」と記載されている。
つまり総誤差は2つの要素に分けて考える必要がある。
| 型式 | 理論ゲイン | VOEによる等価電流誤差 | レンジに対する割合 |
|---|---|---|---|
| AR4V 200A | 6.25 mV/A | ±25mV ÷ 6.25mV/A = ±4A | ±2.0% |
| AR4V 400A | 3.125 mV/A | ±25mV ÷ 3.125mV/A = ±8A | ±2.0% |
| AR4V 600A | 2.083 mV/A | ±25mV ÷ 2.083mV/A = ±12A | ±2.0% |
| AR4V 800A | 1.5625 mV/A | ±25mV ÷ 1.5625mV/A = ±16A | ±2.0% |
見た目の割合はすべて±2%となるが重要な点は、VOEは固定偏差、±1%は比例誤差で性質が異なる点である。システム誤差評価では、補償可能な成分を先に校正で除去した後、除去できない残差に対し最悪ケースで加算計算を行う。ランダム誤差合成(RSS)による計算は適用しない。これらの多くはシステマティック誤差だからである。
さらにVOEには温度ドリフトTCVOE ±0.1mV/Kが存在する。25℃から85℃(パワーデバイスの一般的な動作温度)まで60℃温度上昇した場合、温度ドリフトにより±6mVの誤差が発生する。AR4V 600Aモデル(ゲイン2.083mV/A)で換算すると等価約±2.88A(600Aレンジの約0.48%)となり、高温環境で総誤差をさらに悪化させる。
| AR4V 200A | AR4V 400A | AR4V 600A | AR4V 800A | |
|---|---|---|---|---|
| VOE等価電流(A) | 4.000000 | 8.000000 | 12.000000 | 16.000000 |
| 60K温度ドリフト等価電流(A) | 0.960000 | 1.920000 | 2.880000 | 3.840000 |
エンジニアリング上の提案:電源投入時にゼロ点校正を実行し、VOEの初期値±25mVをソフトウェアで補償する。ただし電源投入時のゼロ点校正は初期オフセットのみ除去可能で、温度ドリフトには対応できない。温度ドリフトに対しては、機器の温度が安定した後に再校正する、または基板上の温度センサを用いたテーブル参照による温度補償を実装する必要がある。校正後、残った誤差成分(ゲイン誤差、温度ドリフト、直線性誤差)に対しては最悪ケースまたは実際の残差で評価を行う。システマティック誤差であるためRSSによる単純な合成は行わない。
センサ型式を選定した後、出力信号をADCに入力する段階で見落とされやすい課題がある。ADCの有効ビット数が、使用する信号範囲において十分かどうかである。
12bitADC、入力レンジ0~3.3Vを例にすると、1LSB=3.3V/4096≒0.806mVとなる。
| 型式 | フルレンジ出力変動幅 | 対応するADC LSB数 | 1LSBあたりの等価電流 |
|---|---|---|---|
| AR4V 200A | 2.5V(±1.25Vが‑200A~+200Aに対応、総電流範囲400A) | 約3100 LSB | 約0.129A(129mA) |
| AR4V 600A | 2.5V(総電流範囲1200A) | 約3100 LSB | 約0.387A(387mA) |
| AR4V 800A | 2.5V(総電流範囲1600A) | 約3100 LSB | 約0.516A(516mA) |
計算の補足:12bitADC、3.3Vレンジで1LSB=3.3V/4096≒0.806mV。AR4Vの出力2.5Vの振幅は‑IPN~+IPN(総電流範囲2×IPN)に対応する。そのため1LSB等価電流=0.806mV÷ゲイン(mV/A)。例えば600Aモデルのゲイン2.083mV/Aの場合、0.806÷2.083≒0.387Aとなる。
課題として、600Aモデルの場合1LSB≒387mAとなるのに対し、溶接電流の精密制御には1A以内の分解能が求められる場面が多い。12bitADC、3.3Vレンジの組み合わせでは600A以上のAR4Vモデルに対し分解能が厳しくなる。
解決策としてプログラマブルゲインアンプ(PGA)を使用する。ADCの前段に計装アンプを追加し、センサ出力信号を増幅してからADCに入力する。例えばPGAゲイン=2とし、AR4V 600Aのフルレンジ出力2.5Vを5Vに増幅すれば5Vレンジの外部ADCに適合する(ゲインを4にすると10Vとなり飽和するため不可)。ADCが3.3Vレンジしか持たない場合はゲインを1.3以下(2.5V×1.3≒3.25V)に設定する、あるいは差動入力、レベルシフト方式を採用する。別の手段として200Aのようなレンジの小さいセンサを選定する方法もあり、同じ信号振幅でより高い分解能が得られる。
これはセンサ自体の欠陥ではなく、信号チェーン全体の協調設計の問題である。多くのエンジニアは「センサ精度±1%」で十分と考えがちだが、システム全体の分解能はADCのビット数、参照電圧、入力範囲、ゲイン設定など複数の要因に制約される。
| AR4V 200A | AR4V 400A | AR4V 600A | AR4V 800A | |
|---|---|---|---|---|
| 1LSB等価電流(mA) | 128.900000 | 257.800000 | 386.800000 | 515.600000 |
以上を踏まえ、デジタル溶接電源開発者はセンサ選定時にどのようなパラメータに注目すべきか。
電流センサのパラメータは溶接機において「動けばよい」部品ではなく、溶接ビード品質制御に直接関わるセンシング層である。応答速度は溶滴遷移の現象を捉えられるかを決め、オフセット電圧と温度ドリフトは装置が昇温した状態での測定値の信頼性を左右する。絶縁耐圧はシステム全体の安全性を担保し、出力範囲とADC設定の整合性はシステムの分解能を決定する。
センサ選定は単なる部品調達ではなく、溶接ビード品質の上限を定める作業である。
溶接電源開発または溶接プロセス業務に携わっている方へ。電流検出精度に悩まされた経験はありますか。「波形上は正常だが溶接ビードの状態が悪い」といった実際のトラブル事例があれば、コメント欄でお聞かせください。