

工場内で、ある送風機が突然停止した。
保守担当者がモーターを点検したところ、巻線に明らかな異常は見られず、機械部を確認しても送風機の固着も発生していなかった。しかしインバーターの故障履歴には過電流アラームが記録されていた。
機器の調整やトラブルシューティングの現場で、このような状況は珍しくない。コントローラーが検知する電流信号に異常が出ても、必ずしもモーター側に同レベルの電流異常が発生しているとは限らない。
もちろん過電流アラームが発生した際は、まず真の過電流、短絡、負荷異常、パワー素子の故障を調査すべきであり、安易にセンサーのせいにしてはいけない。
だが実際の電流値とサンプリング結果が食い違う場合、測定経路に沿って点検を進める必要がある。
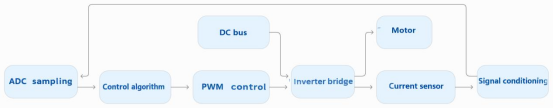
インバーターはモーターの回転数やトルクを制御できるものの、モーター内部の電流を直接検知することはできない。電流をコントローラーが読み取れる信号に変換し、そのサンプリング結果をもとに出力を調整しているからだ。
この経路のいずれかの箇所に偏差が生じると、コントローラーに不正確なフィードバック情報が届いてしまう。
多くの人がインバーターの仕組みを「出力周波数を変えればモーター回転数が変わる」と直感的に理解している。
しかし現代のモーター駆動システムでは、仕組みはそれほど単純ではない。
一般的な交流モーター駆動を例に挙げると、インバーターはまず入力交流を整流し、直流母線を経由した後、インバータブリッジ内のパワースイッチング素子によって直流を必要な交流出力に変換する。
PWM 制御によりパワー素子が規則的に導通・遮断を繰り返し、出力電圧と電流を調整する。
負荷が増大し、モーターがより大きなトルクを出力する必要がある場合、制御システムは運転状態に応じて電流指令値を調整する。モーターが減速過程に入る際も、電流の大きさや向きが変化する可能性がある。
ここで重要なポイントがある。コントローラーが指令を出しても、モーターが必ず期待通りに動作するとは限らない。
実際の電流を測定し、フィードバック結果を目標値と比較した上で、制御アルゴリズムにより出力を再調整する必要があるのだ。
そのため電流測定は、インバーターの付属的な監視機能ではなく、多くのモーター制御システムにおける重要な構成要素である。
パワー変換機器にオシロスコープを接続すると、実際の電流が常に滑らかな理想曲線とは限らないことがわかる。
モーター運転中、電流は負荷や制御指令に伴って変動する。それに加え、パワー素子の高周波スイッチング動作により電流リップルと電磁干渉も発生する。
コントローラーはこのような信号から有用な電流情報を取得しなければならない。
問題は、サンプリングのタイミングによって取得される数値が異なる点だ。スイッチング過渡時や干渉の強いタイミングでサンプリングすると、測定結果が影響を受けてしまう。
※このデータは滑らかな電流推移と周期的なリップルが重畳した状態を模擬したものであり、実際のインバーターのスイッチング過渡モデルではなく、これだけでインバーター過電流アラームの具体的な要因を推測することはできない。
これがモーター制御システムにおいて PWM と ADC の同期関係、サンプリング回路のフィルタリングと耐ノイズ設計を考慮しなければならない理由である。
ただし電流波形上のピークがすべて測定ノイズだと考えてはいけない。一部のピークはスイッチングノイズに由来するが、一部は真の電流変化に対応している。判断する際はパワー回路、サンプリング信号、実際の運転状況を合わせて分析する必要がある。
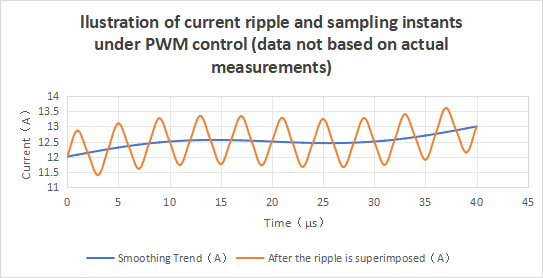
開発者にとって有効なトラブルシューティング手法の一つは、関連する PWM 信号と電流サンプリング出力を同時に観測し、ADC のサンプリングタイミングを照合することである。元のアナログ信号自体に異常がある場合は、センサー、配線、接地、信号調整回路をさらに点検する。アナログ信号は概ね正常だがデジタルサンプリング結果に異常が見られる場合は、ADC 設定、サンプリングタイミング、ソフトウェア処理を確認する。
不具合箇所を切り分けてから部品交換を検討する方が、単純に基板交換を行うより的確な対応ができる。
電流閉ループ制御を採用するモーター駆動システムにおいて、電流フィードバックは画面表示だけのために存在するわけではない。
コントローラーはフィードバック値と目標値の偏差に基づき、出力電圧などの制御量を調整する。
仮に電流サンプリングにゼロ点オフセットが存在すると、実際の電流がゼロ付近であっても、コントローラーはゼロ以外の数値を読み取ってしまう。
さらにサンプリングチャネル間にゲインの差があったり、特定運転状況で信号が干渉を受けたりすると、コントローラーが取得する電流フィードバックが実際の状態とずれてしまう。
この偏差がトルク制御に影響を与え、電流変動や電磁騒音を引き起こすかどうかは、誤差の大きさ、制御アルゴリズム、運転条件に依存するため一概には言えない。しかしモーター制御システムで注意すべき課題であることは確かだ。
インバーターの電流サンプリングに関する特許の中にも、各相電流サンプリングチャネルの誤差補正を扱ったものが存在する。サンプリングの偏差を補正し、電流フィードバックの精度を高める技術的アプローチが記載されている。
このことからも、電流測定はセンサーの公称精度だけを見て判断できないことがわかる。センサー、アナログ調整回路、ADC、その後の演算処理が一体となって最終的な測定結果を作り出している。
モーターの出力が大きくなると、電流測定では測定レンジを満たしつつ、消費電力、実装スペース、電気的絶縁を両立させるという現実的な課題が生じる。
一つの一般的な手法がシャント抵抗による測定である。抵抗両端の電圧降下を検出して電流を算出する。原理は単純だが、シャント抵抗では電力損失が発生するため、設計時には温度上昇、抵抗値の変動、信号調整を考慮する必要がある。
もう一つの手法はホール効果を利用し、電流が生み出す磁界を検出する方式である。ホール電流センサーは直流、交流、パルス電流の測定に対応可能で、性能は製品の仕様に依存する。
パワー回路と制御回路の電気的絶縁を確保したい機器では、ホール方式は有力な選択肢となる。ただし開ループ型ホールセンサーには精度、温度ドリフト、直線性の制限があり、すべての用途において最適とは限らない。
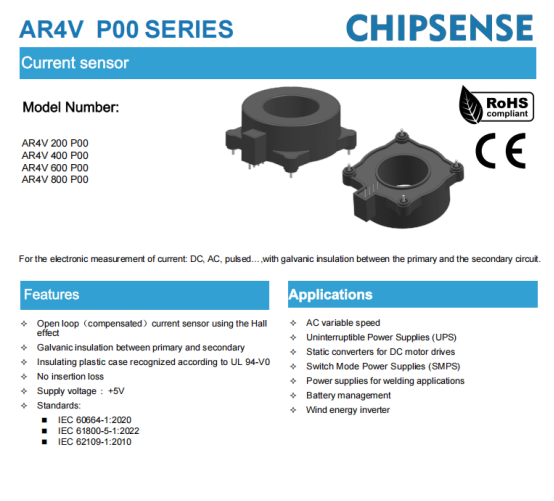
大電流測定の例として、芯森電子の AR4V P00 シリーズは開ループホール原理を採用し、定格電流 200A、400A、600A、800A の 4 グレードが用意されている。+5V 電源駆動、アナログ電圧出力で、代表的な帯域幅は 240kHz である。
これらのパラメータは一次選定の目安に過ぎない。実際にインバーターに使用する際は、電流ピーク値、制御帯域、サンプリング方式、絶縁条件、実装構造を踏まえて検証を行う必要がある。
冒頭の過電流アラームを発生させた送風機の事例に戻ろう。
保守担当者が故障コードだけを見て、安易にセンサーの不具合と判断してしまうと、真の故障要因を見落とす可能性がある。
合理的なトラブルシューティングの手順は、まず実運転状況から確認することである。機械的固着、負荷の急変、モーター故障、パワー回路の異常がないか確認し、次に電流フィードバックが実際の状況と一致しているかを検証する。両者が食い違う場合には、センサー出力、信号調整回路、サンプリングタイミング、コントローラーの処理を順に点検する。
新規機器開発の場合は、故障が発生してから検証を追加するのではなく、設計段階から測定レンジ、動的応答性、ゼロ点誤差、絶縁要件、サンプリング方針を考慮すべきである。
モーター駆動システムにおいて、パワーモジュールはエネルギー変換を担い、制御アルゴリズムは出力を調整し、電流測定は制御に不可欠なフィードバック情報を提供する。
この三者が連携することで、機器は期待通りに動作する。
今後インバーターで電流異常が発生した際は、モーターやパワー回路の点検に加え、「コントローラーが読み取っている電流値が、実際の電流にどれだけ近いのか」という点も忘れず確認しよう。
本稿は電流測定とインバータ駆動技術に関する技術解説記事である。記載の製品パラメータは芯森電子 AR4V P00 シリーズの仕様書に基づく。実際の応用には機器の設計と現場試験による検証が必要である。