

しかし実際に家電用インバータ制御基板に電流検知機能を組み込むと、話はそれほど単純ではなくなる。
なぜなら洗濯機で検知しなければならないのは、「現在モーターに流れている電流値」だけではないからだ。
起動時の電流値、洗浄工程における負荷変動、脱水時の昇速過程の電流変化、衣類の偏りによって生じる周期的な負荷変動をコントローラーが捉えられるか――これら全てに対し、電流測定系は信頼できる信号を供給する必要がある。
そのため洗濯機のような小電力インバータ機器で見落とされがちな点がある。
電流値が小さいからといって、電流検知を適当に済ませてよいわけではない。
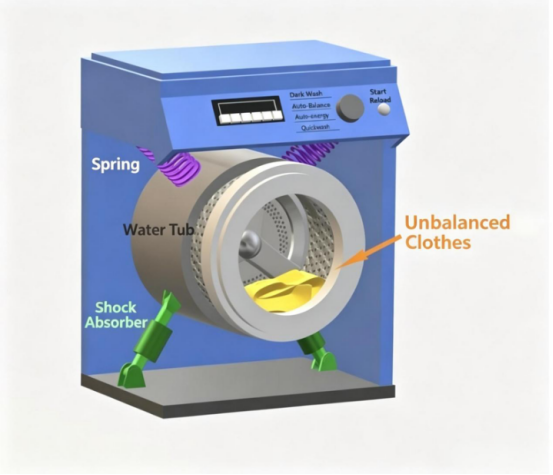
ドラム式洗濯機は脱水工程に入っても、いきなり最高回転数まで引き上げない。
モーターをまず低速で回転させ、コントローラーが運転状況を観測してから徐々に回転数を上げていく。
理由は単純で、衣類がドラムの片側に偏ると回転系に不平衡負荷が生まれるからだ。
回転数が上昇するにつれ、この不平衡による機械的な励振は顕著になる。
モーターコントローラーは機械式センサーだけでこの変化を観測しているわけではない。
インバータ駆動システムにおいて、モーター電流・回転数・トルクは制御系の重要なフィードバック情報である。負荷の変動はモーターが出力すべきトルクに影響を与え、トルクの変化はモーター電流に反映される。
そのため一部の制御手法では、コントローラーは電流またはトルク関連の信号から負荷変動の特徴を抽出し、回転数などの情報と組み合わせて現在の状態を判断する。
ここで重要なポイントがある。 偏りによって生じる変化は、大きな電流が突然流れ込むような現象ではない。
多くの場合、通常のモーター電流に重畳された周期的な変動である。
つまりセンサーに求められるのは「電流が流れているかどうか」ではなく、 数アンペアの通常動作電流の中にある、わずかな有意な変化を安定的にコントローラーに伝えられるかどうかという点だ。
これが電流センサーの選定を重要にしている。
電流センサーを選定する際、最も思いつきやすいパラメータが測定レンジである。
モーターの最大電流が10Aなら10A仕様、20Aなら20A仕様を選ぶ、といった考え方だ。
しかし実際の設計はこれほど単純ではない。
センサーのレンジが小さすぎると、起動時や異常時にレンジオーバーを起こす。逆にレンジが大きすぎると、通常動作時の電流が出力範囲のごく一部しか使われなくなる。
例えば洗濯機モーターが数アンペアで動作する場合に、±50Aの電流センサーを使用すると、通常の動作電流は測定範囲のごく一部しか活用できない。
もし実際のピーク電流が確認の上で約10Aであれば、±10A仕様のセンサーの方が、通常動作領域をセンサーの出力範囲内でより有効に活用できる。
もちろん「洗濯機は必ず10Aセンサーを使うべき」というわけではない。
本質的な原則は下記の通りである。
測定レンジは実際のピーク電流をカバーしつつ、理論上の余裕のためだけに測定範囲を過度に大きくしない。
これが小電力インバータ機器の電流センサーで、「測定可能な最大電流値」だけを見てはいけない理由である。
モーター電流が3Aであると仮定する。
負荷が変動し、電流に周期的な揺らぎが生じた場合、 コントローラーが本当に必要とするのは3Aという絶対値ではなく、この揺らぎの振幅・周期、そしてモーター回転数との関係である場合が多い。
このときセンサーの出力ゲインが重要になる。
チップセンス AN5V 10 PB00 の定格電流は±10A、理論上のゲインは約400mV/Aである。 理論ゲインによると、電流が1A変化すると出力は約0.4V変動する。
これはコントローラーのADC入力範囲が許す限り、数アンペア領域の電流変化を明確な電圧変化として得られることを意味する。
負荷変動を観測する必要のあるモーター制御システムにおいて、これは単に大きな定格レンジを追求するよりも意味が大きい。
もちろん実際のシステムの分解能は、ADCのビット数、基準電圧、アナログフロントエンド、PCBのノイズ、ソフトウェアのフィルタリングなどにも依存する。
そのため単純に「センサーのゲインが高ければ検知性能が良い」とは言えない。
より正確には、
レンジが適合した前提のもと、センサーの出力範囲を十分に活用することで、後段のコントローラーが電流変化の情報を利用しやすくなる。
電流センサーで見落とされがちなパラメータにゼロ点がある。
理想的には、電流がゼロのときセンサー出力は決まったゼロ電流基準位置になるはずだ。 しかし実際のデバイスには一定のゼロ点誤差が存在し、ゼロ点は温度によって変動する。
AN5V 10 PB00 のゼロ点出力電圧の代表値は2.5V、ゼロ点誤差仕様は±40mV、ゼロ点温度係数は±1mV/Kである。
なぜこれが洗濯機の用途で重要なのか。
洗濯機が運転すると、パワーデバイス、モーター、制御基板周囲の温度は変化する。
もしゼロ点が温度によって大きくドリフトすると、コントローラーが認識する電流のベースラインが変わってしまう。
単なる過電流保護だけであれば、ソフトウェアである程度マージンを設定できる。 しかし電流信号から微小な周期的負荷変動を抽出しようとする場合、安定したゼロ点がより重要になる。
つまり小信号測定では、フルスケールの精度だけでなくゼロ点性能も見なければならない。
ここには誤解が生まれやすい。
AN5V 10 PB00 の出力帯域幅は50kHz、応答時間は約5μsである。 この仕様を見て「洗濯機の脱水回転数は毎分数百~千回程度なのに、なぜ50kHzが必要なのか」と疑問を持つ人がいる。
この二つは別の話である。
脱水時のドラムの機械的回転周波数は低いが、モーター自体はインバータによって駆動されている。 電流信号には機械的な負荷変動のほかに、モーター制御による高速な動的変化が含まれている。
そのため電流センサーは「偏り検知の周波数」だけを基準に選んではいけない。 電流ループ制御、起動、加速、負荷急変に対して十分な動的余裕を確保する必要がある。
つまり50kHz帯域幅の意味は、 「洗濯機で50kHzの信号を測定する必要がある」のではなく、
この用途において、センサー自身が電流の動的応答の明らかなボトルネックにならないようにするためである。
洗濯機のインバータ基板の観点からは、電流センサーには現実的な課題がもう一つある。基板サイズが小さく、コストに対する制約が厳しいことだ。
従来のサンプリング抵抗+オペアンプによる電流検知方式でも測定自体は可能だが、サンプリング抵抗自身が電力を消費する。加えて強電・弱電の絶縁処理、オペアンプの同相モード範囲、PCBレイアウト、高圧側信号伝送などの課題に対応する必要が生じる。
集積型ホール電流センサーは別のアプローチを提供する。
AN5V PB00シリーズは開ループホール原理を採用し、一次側と二次側が絶縁されており、交流インバータ駆動などの用途向けに設計されている。
洗濯機のインバータ制御基板では、電力回路の電流がセンサー一次側を流れ、センサーが測定結果を二次側で利用可能なアナログ電圧信号に変換する。
コントローラーは低電圧側の信号だけを処理すればよく、高圧電力回路を直接MCU付近に引き回す必要がない。
またAN5VはPCB実装タイプで集積度が高く、家電制御基板が求める小型サイズ、少ない周辺部品の要求に適合している。
とはいえ、だからといって「洗濯機にはAN5V 10Aを使えばよい」と単純に結論付けてはいけない。
エンジニアリングでの選定は、モーターとドライバーの仕様に立ち返る必要がある。 最低でも下記のデータを確認しなければならない。
もし実際のピーク電流が10Aを大きく超えるのであれば、10Aレンジのセンサーを使う意味はない。
逆にモーターが常に小さい電流領域で動作しているのに、「安全のため」と数十アンペア以上の大きなレンジを選ぶと、センサー出力範囲の利用率が不足する可能性がある。
したがって合理的な選定手順は次の通りである。
まずモーターの実際の電流カーブを確認し、その後にセンサーのレンジを決定する。センサー仕様を先に決めてからモーターに合わせてはならない。
これが家電向け電流検知において、製品型式をモーターや駆動方式から切り離して議論できない理由でもある。
最初の問いに立ち返る。 洗濯機が脱水前にゆっくり数回転する動作は、見た目上は「衣類を均一にならしている」ように見える。
制御システムの視点からは、これは負荷状態を段階的に取得し、これ以上昇速してよいかどうか判断するプロセスである。
電流センサーが担う役割は非常に基礎的だ。 モーター電流を忠実に測定すること。
コントローラーはこの信号を利用し、電流ループ制御、保護機能、機種によっては負荷状態や衣類の偏り検知アルゴリズムを実行する。
つまりセンサー自身が「衣類が偏っているか」を判断するわけではない。 より下位の仕事、コントローラーがモーター電流の変化を見られるようにすることを担っている。
これは家電の電流検知で見落とされがちなポイントだ。
モーターの電流が数アンペアしかなくても、測定が簡単だとは限らない。 レンジが大きすぎれば小信号の利用率が低下し、ゼロ点がドリフトすれば低電流領域のベースラインが崩れ、応答が遅ければ動的な制御が制限される。
実際のピーク電流が10A付近となるインバータモーターに対し、AN5V 10 PB00のような10Aクラスの集積型ホール電流センサーは、小電力インバータ機器の実情に適した測定ソリューションの一つとなる。
家電の電流は大きくないことが多いが、電流信号に含まれる情報量は想像以上に多い。