

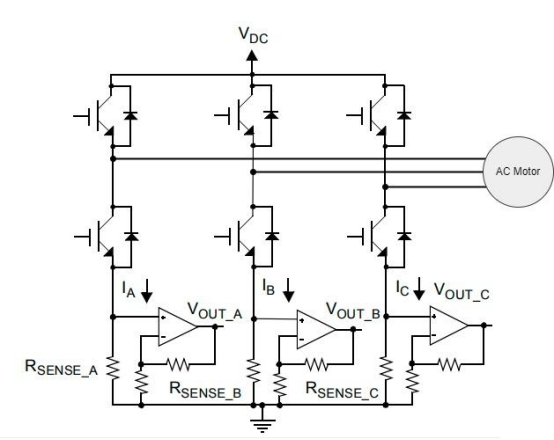
インバータで三相モータを駆動しベクトル制御を行うには、モータの相電流をリアルタイムで把握する必要がある。しかし汎用インバータのハードウェア設計資料を読むと、直感に反する仕様が見受けられる。出力側 U、V、W 三相のうち、一部の方式では電流センサを 2 回路しか実装せず、第 3 相には個別の測定素子を搭載しない。
これは実装漏れではなく意図的な設計である。第 3 相の電流は残り 2 相から計算で導き出せるからだ。
計算で求められるにもかかわらず、エレベータ巻上機、巻上げ昇降装置、高性能サーボなどの用途では三相個別測定を採用する場合がある。さらに 3 つの測定チャネルを同一パッケージに集積し、U/V/W の三相バスバーをそれぞれ別の貫通孔に通すタイプのセンサも存在する。
これは単に「2 相測定はコスト削減、3 相測定は高級仕様」という話ではない。測定上の制約、故障診断、チャネル間の一致性、システム信頼性が関わる工学的な選択である。
まず基礎的な回路の関係を確認する。
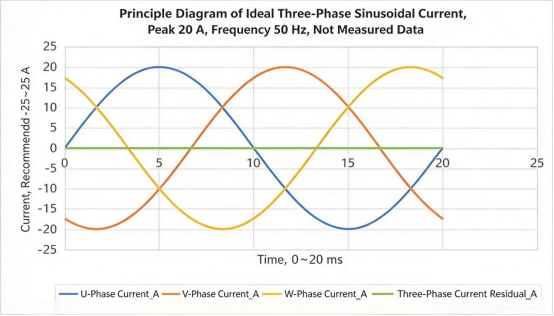
一般的な三相 3 線式インバータ出力システムにおいて、中性線その他の追加電流経路が存在しない場合、キルヒホッフの電流則より任意の瞬間における三相瞬時電流は次式を満たす。
\(i_U+i_V+i_W=0\)
そのため U 相、V 相の瞬時電流を測定すれば、W 相電流は
\(i_W=-(i_U+i_V)\) として算出可能となる。
ここで見落としがちなポイントがある。計算に用いるのは同一時刻の瞬時電流であり、3 相電流の実効値や平均値ではない。
一般的な三相モータ制御システムでは、2 相分の電流情報があればクラーク変換を実行し、三相電流を 2 相静止座標系の電流成分に変換し、その後のベクトル制御に活用できる。
つまり三相 3 線式の電流制約が成り立つ環境では、三相電流は完全に独立した 3 つの変数ではない。うち 2 相を測定すれば、制御アルゴリズムに必要な基本的な電流情報を取得できる。
これが 2 相サンプリング方式が長く用いられている大きな要因である。
センサを 1 回路削減することで、部品コストだけでなく信号調整回路、サンプリングチャネル、実装スペースも節約できる。多くの汎用インバータでは、制御性能・診断機能・安全要求が許す限り、2 相測定は合理的で定評のある設計手法となっている。
ただし注意点として、第 3 相電流が計算できることは、第 3 相を個別に測定しているわけではない。この違いが以降の議論の核心となる。
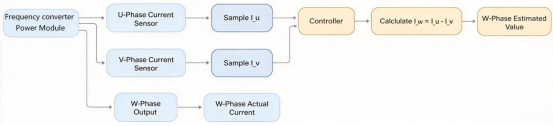
図注:2 相サンプリングで第 3 相電流を再構築できるが、再構築値は取得済みの 2 相データと回路条件に依存する。
U 相センサにゼロ点ドリフトが発生し、測定電流が真値より大きくなり、V 相センサは正常であると仮定する。制御器はこの 2 つのデータから W 相電流を計算するため、U 相の誤差も再構築結果に引き継がれてしまう。
W 相は計算値であるため、制御器には第 3 の独立した測定信号が存在せず、「U 相の測定に異常があるのか、それともモータ実電流が変化したのか」を判別できない。
計算上の三相電流の和はゼロのままとなるが、これは第 3 相を前 2 相から算出しているがゆえの結果であり、3 系統すべてのデータが正確であることを証明するものではない。
U、V、W 三相をすべて個別測定すれば、制御器は診断残差を次のように計算できる。
\(r=i_U+i_V+i_W\)
三相 3 線式の電流制約が成立し、測定タイミングが揃い、誤差が許容範囲内であれば残差はゼロ付近となる。
残差が閾値を継続的に超過した場合、センサの偏差、サンプリングの同期ズレ、配線異常、その他の電流経路の問題などを調査する手がかりとなる。
もちろん残差異常だけで故障箇所を特定することはできない。また複数チャネルの誤差が互いに打ち消し合った場合、残差が小さくても各チャネルの精度が保証されるわけではない。
それでも第 3 の独立測定により、システムに追加の診断情報がもたらされる。
相線の断線、負荷不平衡、地絡故障などが起きても、三相電流の和がゼロという関係が崩れるとは限らない。三相 3 線式の電流連続条件が維持されていれば、欠相時でも電流再構築の計算式が成立し続ける可能性がある。
根本的な課題は、2 相測定には第 3 の独立した観測量がなく、三相の実測値と理論上の制約の差異を直接比較できない点にある。一部の異常状態に対しては、三相個別測定がより多くの判断材料を提供する。ただし故障種別、電流経路、制御アルゴリズム、保護ロジックによって、故障を検知できるかどうかは変わる。
このためエレベータ巻上機、巻上げ昇降装置、高性能サーボなど、運転継続性や故障診断能力への要求が高いシステムでは、三相個別測定の価値が高まる。
追加の 1 チャネルは、定常状態のベクトル制御精度向上のためではなく、独立した観測情報を増やし、異常診断の根拠を充実させるために用いられる場合が多い。
ここで境界線を明確にしておく。相電流センサはモータ制御のフィードバックと運転状態監視を主目的とし、専用の残留電流検出保護素子の代替にはならない。相電流測定と漏電保護は、対象とする物理量、検出条件、安全機能が異なるため、通常の相電流測定点を人身保護機能に流用してはならない。
三相電流を測定する場合、最も単純な案は U、V、W の各相に単相電流センサを 1 個ずつ実装することである。原理上の問題はないが、実際のハードウェア設計では部品価格以外に多くの考慮点が存在する。
第一にスペースと組立作業である。
独立したセンサ 3 個にはそれぞれ固定機構が必要で、バスバーレイアウト、取付公差、コネクタ、信号線を個別に処理しなければならない。スペースに制約のあるインバータ、サーボドライバ、集積型パワーモジュールでは、これらの細かい要件が積み重なり設計上の負担となる。
第二にチャネル間のばらつきである。
3 個の個別部品は取付位置が異なり、周囲温度、局所的な電磁環境、機械的振動の影響も相違する。公称仕様が同一でも、実機ではゼロ点偏差、ゲインの差、動的応答の差が生じ得る。
これらの差異が制御システムに入り込むと、三相電流の再構築、座標変換、制御効果に影響を及ぼす可能性がある。
個別実装の 3 個のセンサで良い性能を実現できないわけではない。しかし三相個別測定を行う場合は、各チャネルの性能指標を満たすだけでなく、装置全体での 3 チャネルの整合性にも留意する必要がある。
これが三相集積型電流センサに注目が集まる理由である。
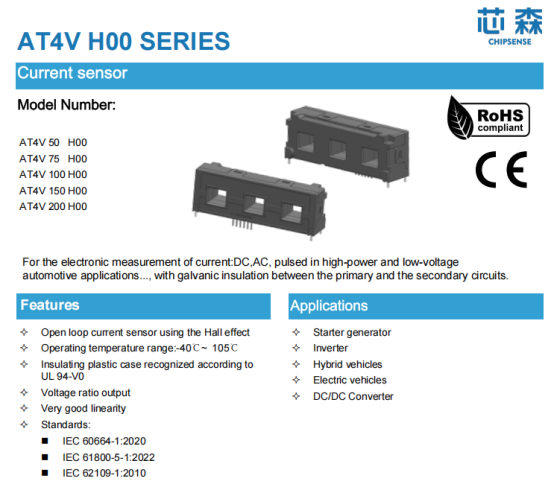
例えば芯森(CHIPSENSE)AT4V H00 シリーズは、三相の電流測定機能を単一パッケージに内蔵し、U、V、W のバスバーをそれぞれ 10 mm × 12 mm の貫通孔に通し、3 系統の出力信号を 1 つの 6 ピンコネクタから出力する。
この構造の直接的なメリットは、1 回の組立で 3 つの測定チャネルを実装でき、分散実装に伴うスペース、固定作業、配線の手間を削減できる点にある。
3 チャネルが同一パッケージ内に配置されることで、取付位置や局所環境の違いによる影響を抑えやすくなる。ただし同一パッケージだからといって、3 チャネルの温度・磁界・誤差が完全に一致するわけではなく、ゲイン整合や位相差が自動的に厳密に揃うわけでもない。
データシートにチャネル間の位相整合、ゲイン整合などの明確な仕様が記載されていない限り、集積構造だけを根拠にこれらの性能を推定してはならない。
装置設計者は制御性能の要求に応じ、3 系統信号のゼロ点、ゲイン、温度ドリフト、動的応答を検証し、必要に応じてチャネルごとの校正を実施する必要がある。
集積パッケージは三相測定のレイアウトと集積化の課題を解決するが、チャネル間の整合性は依然としてシステム側で検証すべき性能項目である。
モータ相電流は一定ではない。起動、加速、減速、負荷急変、過渡的な過負荷時には、定常運転時より電流が大きくなる。モータ銘板の定格電流だけを基準にセンサを選定すると、過渡電流が素子の測定範囲を超えるおそれがある。
AT4V H00 シリーズには 50 A、75 A、100 A、150 A、200 A の定格電流グレードがあり、それぞれ一次側測定レンジは ±150 A、±225 A、±300 A、±450 A、±600 A となっている。
いずれのグレードも測定範囲が定格電流の 3 倍に設定されている。
この数値の意味を正しく理解する必要がある。これはデータシートに記載された一次電流の測定可能範囲を示すだけであり、定格電流の 3 倍の電流を長時間流せることを意味しない。また測定範囲内のすべての電流点で、定格点と同じ精度、直線性、動的性能が得られるわけでもない。
実際の選定では、正常運転、加減速、許容過負荷条件における最大相電流を明確にした上で、センサの定格値、測定レンジ、温度上昇、動的性能を考慮し型式を決定する。
定格電流だけを見ると過渡時の測定要件を見落とし、3 倍レンジだけを見ると長時間の発熱と素子の動作条件を軽視する恐れがある。
AT4V H00 の仕様では、素子の動作温度範囲は−40~105℃、一次側バスバー温度上限は 100℃と定められている。この 2 つの指標を混同してはならない。素子周囲温度が 105℃まで許容されても、センサを貫通するバスバーも同じ温度まで許されるわけではない。
バスバーの長時間通電能力は、導体断面積、材質、放熱条件、取付構造、装置全体の温度上昇を踏まえて計算しなければならない。
また本シリーズは定格電流時のアナログ出力が ±4 V であり、試験条件は ±15 V 電源、負荷抵抗 10 kΩ となっている。定格点出力電圧と最大測定範囲は別の仕様項目であり、出力電圧を電流倍率に比例させて 3 倍定格電流時の出力や飽和点を推測してはならない。定格点を超えた領域の挙動は、データシートの仕様と実測結果を優先する。
第 3 の測定チャネルを追加しても、誤差の問題が自動的に解消されるわけではない。
AT4V H00 シリーズを例に挙げると、データシートに記載された 25℃、定格電流時の精度は代表値 ±1%、最大値 ±1.5%(電気的オフセットを含まない)となる。
さらにゲイン誤差、直線性誤差には個別の仕様が定められ、電気的オフセット電圧は代表値 ±20 mV、最大値 ±40 mV である。定格電流を通電した後ゼロ電流に戻した際には、磁気的オフセット電圧も発生し得る。
これらの誤差は発生要因と定義がそれぞれ異なるため、単純に加算して全ての動作条件に通用する総合誤差を求めることはできない。
電気的オフセットの影響を簡単な例で考える。200 A グレードの理論ゲインは 20 mV/A である。電気的オフセットが 20 mV の場合、この要因だけで換算すると一次側で約 1 A 相当の電流偏差となる。
これは大まかな規模の例に過ぎず、実機の測定誤差が必ず 1 A になるわけではない。実際の結果にはゲイン誤差、直線性誤差、温度ドリフト、ヒステリシス、サンプリング回路など複数の要因が影響する。
三相制御では、3 チャネル同士の相対誤差にも注目する必要がある。
各チャネルが部品仕様を個別に満たしていても、3 系統のゲイン偏差の大きさや符号が揃っていなければ、三相間に不一致が生じる可能性がある。
同一パッケージは取付位置や環境の違いによる影響を抑える助けにはなるが、3 チャネルの誤差が常に同じになる保証はない。そのためゼロ点校正、ゲイン校正、温度補償の要否は、電力クラス、動作温度域、制御性能、装置全体の試験結果を踏まえて判断する。
動的性能についても同様である。
AT4V H00 はオープンループホール素子方式を採用し、応答時間代表値 3 μs、最大値 5 μs、‑3 dB 帯域幅 50 kHz の仕様があり、システムの電流サンプリング要件を評価する根拠となる。
ただしセンサの応答が速くても、制御リンク全体が高速とは限らない。電流変化から制御器が応答するまでには、センサ出力、アナログ調整回路、ADC サンプリングタイミング、デジタルフィルタ、PWM 同期、制御アルゴリズムなど複数の段階が介在する。実際に電流変化に追従できるかは装置全体で検証する必要がある。
オープンループホール方式にはコスト、体積、性能上の位置づけがある。精度、長期安定性、測定のトレーサビリティに対する要求が高い用途では、単一の帯域幅や精度指標だけで判断せず、測定方式全体を再評価する必要がある。
三相電流センサはパワー回路と低電圧制御回路の間に実装されるため、一次‑二次間絶縁は選定時の必須項目である。
AT4V H00 の仕様では一次‑二次間商用周波耐電圧 3.6 kV RMS(50 Hz、1 分間試験)、過渡耐電圧 6.6 kV、電気的ギャップ 11 mm、沿面距離 12.5 mm と記載されている。
また過電圧カテゴリ Ⅲ、汚染度 2 の条件下で、300 V システムの強化絶縁または 600 V システムの基礎絶縁の参考となる適用例が掲載されている。
これらの数値は設計の参考にできるが、「センサが 3.6 kV 耐電圧試験に合格していれば、装置に実装するだけで絶縁要件を満たす」と解釈してはならない。
装置全体の絶縁設計は、使用電圧、過電圧カテゴリ、汚染度、標高、取付構造、適用規格を組み合わせて評価する必要がある。センサの絶縁能力は装置絶縁設計の一部分に過ぎず、最終的な適合性は装置設計者がシステムレベルで検証しなければならない。
取り付け上の細かい注意点もある。
U、V、W の各相は対応する貫通孔にそれぞれ通し、実際の配線相順がソフトウェア上の定義と一致するようにする。データシートでは一次側バスバーを貫通孔内に十分充填することで、電流変化率や応答時間といった動的特性を良好にすることが推奨されている。
これは取付上のアドバイスであり、単に貫通孔を埋めるだけでシステムの制御性能が保証されるわけではない。
センサの出力配線はパワー素子のスイッチングノイズ環境を考慮してレイアウトし、接地、シールド、フィルタを適切に設計し、実測により信号品質を確認する。
冒頭の問いに立ち返る。第 3 相電流を残り 2 相から計算できるにもかかわらず、なぜ U/V/W の全相に測定点を設けるのか。
答えは、「三相測定がどの状況でも優れている」ではなく、システムが必要とする測定情報の種類が用途によって異なるからである。
三相 3 線式の電流制約が成り立ち、制御と診断の要件が許すアプリケーションでは、2 相測定によりコストとハードウェアの複雑さを抑えられる。より多くの独立観測情報を得て故障診断機能を強化したいシステムでは、三相個別測定の価値が高くなる。
三相測定を採用する場合、集積型センサは 3 チャネルを単一パッケージに収め、実装レイアウトと信号インターフェースを簡素化する。ただしチャネルの校正、動的性能の検証、装置全体の絶縁設計の代替にはならない。
工学的なトレードオフの本質は「第 3 相が計算できるかどうか」ではなく、システムが第 3 の独立した測定の証拠を必要としているかどうかである。
センサ 1 回路を節約するのか、あるいは診断情報を追加するのか。最終的な判断は、アプリケーションの要求、コスト制約、システムの信頼性要件に基づいて行われるべきである。